Tạo bản đồ SLAM
Điều kiện trước khi chạy
- Ping robot thành công.
- Bringup đang chạy ổn định.
/scanvà/odomcập nhật liên tục.- Robot đi đúng hướng khi điều khiển bằng tay.
- Khu vực thử an toàn và đủ đặc trưng để LiDAR nhận biết.
1. Chuẩn bị các Terminal
| Terminal | Tiến trình |
|---|---|
| 1 | Bringup |
| 2 | rqt_robot_steering |
| 3 | SLAM và RViz |
Terminal 1:
ros2 launch robot_bringup robot_bringup.launch.py
Terminal 2:
ros2 run rqt_robot_steering rqt_robot_steering
Terminal 3:
ros2 launch robot_bringup robot_slam.launch.py
Sau vài giây, RViz phải hiển thị dữ liệu LiDAR và vùng bản đồ đang được tạo.
2. Cách di chuyển khi tạo bản đồ
- Bắt đầu tại vị trí có tường, góc hoặc vật cố định rõ ràng.
- Đi chậm dọc theo mép ngoài của khu vực.
- Quay từ từ tại các góc.
- Đi qua các lối bên trong sau khi đã có đường bao cơ bản.
- Quay lại một số vị trí cũ để thuật toán nhận ra vòng kín.
- Theo dõi RViz trong suốt quá trình.
Nên làm
- Giữ vận tốc tuyến tính thấp và ổn định.
- Cho LiDAR nhìn thấy nhiều đặc trưng cố định.
- Đi lại qua khu vực đã quét từ hướng khác.
- Dừng và tạo lại nếu bản đồ đã sai nghiêm trọng.
Không nên làm
- Quay gấp hoặc đổi hướng liên tục.
- Để bánh xe trượt.
- Nhấc hoặc kéo robot bằng tay.
- Di chuyển bàn ghế lớn trong khi đang quét.
- Tiếp tục mở rộng một bản đồ đã nhân đôi tường rõ rệt.
Dấu hiệu bản đồ đang tốt
- Tường hiện thành đường tương đối liền.
- Các góc phòng đúng hình dạng thực tế.
- Khi quay lại điểm cũ, hai phần bản đồ khớp nhau.
- Biểu tượng robot không nhảy xa đột ngột.
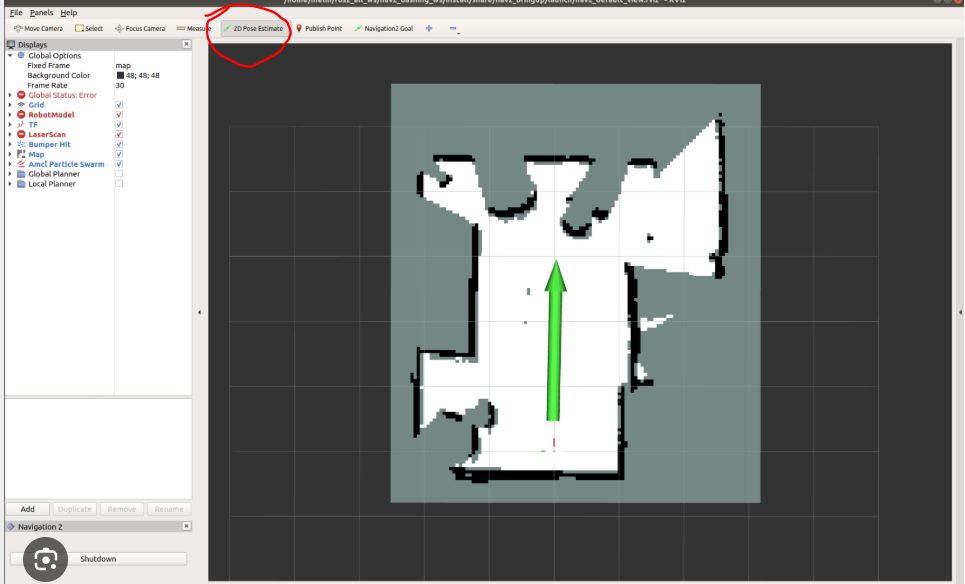
Ảnh RViz minh họa từ tài liệu bàn giao; giao diện có thể khác tùy workspace.